この章では、これまで証明を保留していた、以下の3つの定理を示す:15.1偏微分は可換である15.2ベクトル場の可積分条件15.3微分形の拘束条件の可積分条件
15.1偏微分は可換である
この節では、偏微分が可換であることを示す。第7章の【7.3-注1】で、結論だけ使用して、証明していなかった。
15.1.1定理
多変数関数
𝜙(𝒙)
の偏微分は可換である(=微分の順序を交換できる):
𝜕𝑖𝜕𝑗𝜙=𝜕𝑗𝜕𝑖𝜙(1)
ただし、
𝜙
は2階全微分可能であるとする。
15.1.2証明
1階微分する
まず、
𝜙
は全微分可能(=1次近似可能)なので、1次近似する:(右辺は
𝒙
における値)
𝜙(𝒙+𝛿𝒙)≐𝜙+𝑑𝜙𝑑𝒙⏟∇𝜙T𝛿𝒙(2)
ベクトル
∇𝜙
と
𝛿𝒙
の内積が、
𝜙
の変化量を与えるわけである。
もう1階微分する → ヘッセ行列が対称であることを言えばよい:式(5)
さらに、
𝜙
は2階全微分可能なので、1階微分
∇𝜙
も同様に1次近似でき、以下の1次近似されたベクトル場が得られる:
∇𝜙(𝒙+𝛿𝒙)≐∇𝜙+𝑑∇𝜙𝑑𝒙𝛿𝒙𝑑∇𝜙𝑑𝒙=⎡⎢
⎢
⎢⎣𝜕21𝜕2𝜕1𝜕3𝜕1𝜕1𝜕2𝜕22𝜕3𝜕2𝜕1𝜕3𝜕2𝜕3𝜕23⎤⎥
⎥
⎥⎦𝜙(3)(4)
ここでは3次元の場合を考えているが、以降の議論は任意の次元に自然に一般化できる。緑字部分を、
𝜙
のヘッセ行列という。式(1)が成立していることを言うには
ヘッセ行列(4)が対称行列になる(5)
ことを示せばよい。
方針ベクトル場(3)が渦を持たないことを示せばよい
それでは具体的に、証明の方針を考えよう。まず、式(2)を使うと、任意の経路
⃗𝐶
の両端
𝒙0,𝒙1
での
𝜙
の差
𝛥𝜙≡𝜙(𝒙1)−𝜙(𝒙0)
が求まる。経路
⃗𝐶
を微小線分
𝛿𝒙
に分割し、各
𝛿𝒙
に式(2)を適用すればよい。これが、ベクトル場の区分求積法である。なお、
⃗𝐶
に矢印をつけているのは、向き付けられた経路だからである(前章では積分経路は向きを持たなかった)。
 重要なのは、
⃗𝐶
がループ形状の場合である。始点=終点なのだから、
𝛥𝜙=0
となるわけだが、これは、任意のベクトル場で満たされるわけではない。実際、右図のような渦状のベクトル場において、赤線のような経路を考えると、経路の方向とベクトル場の方向がそろう(=式(2)の内積が常に非負になる)ので、
𝛥𝜙>0
となってしまう。要するに、ベクトル場(3)は、渦を持ってはならないのである。以上により、示すべきは
ベクトル場(3)が渦を持たない⇒式(5)(6)
である。1次近似(3)の右辺第1項は、定数ベクトルなので問題にならない。考えるべきは、同第2項のヘッセ行列部分がどのようなベクトル場を発生させるかである。なお、分かりやすさのために代表して「渦」と呼称しているが、
𝛥𝜙≠0
となる形状は渦に限らない。
命題(6)の対偶を示す
さて、命題(6)の対偶:
ヘッセ行列が反対称成分を持つ⇒ベクトル場(3)が渦を持つ
を示せばよい。反対称成分は、以下の【15.1-注1】のように、以下の行列:
𝐸7=⎡⎢
⎢⎣0−101−000−00⎤⎥
⎥⎦,𝐸8=⎡⎢
⎢⎣−001−000−100⎤⎥
⎥⎦,𝐸9=⎡⎢
⎢⎣00−000−101−0⎤⎥
⎥⎦
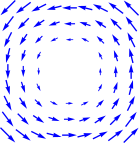 の線形結合で表せる。その値がゼロでない場合、ベクトル場(3)には、同注の青図(右に再掲)で示したような渦状のベクトル場が含まれることになる。
◼
【15.1-注1】1次ベクトル場の分解
任意の3次の正方行列
𝐴
は、以下の基底
𝐸1,𝐸2,…,𝐸9
の線形結合
𝐴=∑𝑖𝜆𝑖𝐸𝑖
で書ける:
𝐸1=⎡⎢
⎢⎣100010001⎤⎥
⎥⎦,𝐸2=⎡⎢
⎢⎣1−000−100−00⎤⎥
⎥⎦,𝐸3=⎡⎢
⎢⎣10−000−000−1⎤⎥
⎥⎦𝐸4=⎡⎢
⎢⎣010100000⎤⎥
⎥⎦,𝐸5=⎡⎢
⎢⎣001000100⎤⎥
⎥⎦,𝐸6=⎡⎢
⎢⎣000001010⎤⎥
⎥⎦𝐸7=⎡⎢
⎢⎣0−101−000−00⎤⎥
⎥⎦,𝐸8=⎡⎢
⎢⎣−001−000−100⎤⎥
⎥⎦,𝐸9=⎡⎢
⎢⎣00−000−101−0⎤⎥
⎥⎦
ただし、
𝐸1
は単位行列、
𝐸2,…,𝐸6
はトレースレス対称行列の基底、
𝐸7,𝐸8,𝐸9
は反対称行列の基底となるようにとっている(以下の【15.1-注2】)。より高次元の正方行列でも、同様に基底を構成できる。
基底の図示
 1つの
𝐸𝑖
だけで作る1次ベクトル場
𝑽(𝒙)=𝐸𝑖𝒙
を右図に示す。同図より、
𝐸1
は原点を中心とする放射状のベクトル場(発散を持つという)、
𝐸2
は
𝑥
軸に集まってくるようなベクトル場、
𝐸4
は
𝐸2
を45度回転したもの、
𝐸7
は同心円状に渦巻くようなベクトル場(回転を持つという)を生成する。→方向が
𝑥
軸、↑方向が
𝑦
軸である。図に無いものも、軸を取り換えればこれらに一致する。
補足
基底になっていること
上記の
𝐸1,…,𝐸9
が基底になっていること、即ち、任意の行列がこれらの線形結合
∑𝜆𝑖𝐸𝑖
で書けることは、「任意の1つの成分だけが
1
でそれ以外が
0
の行列」が作れることから分かる。例えば、
(1,1)
成分だけが
1
の行列は、
(𝐸1+𝐸2+𝐸3)/3
となる。
◼
【15.1-注2】行列の分解
任意の正方行列
𝑀
は、スカラー行列
𝑀scalar
,トレースレス対称行列
𝑀traceless, sym
,反対称行列
𝑀asym
の和として、以下のように一意的に分解できる:(
𝑑
は行列の次元)
𝑀=𝑀scalar+𝑀traceless, sym+𝑀asym𝑀scalar≡tr𝑀𝑑𝑀traceless, sym≡𝑀+𝑀T2−tr𝑀𝑑𝑀asym≡𝑀−𝑀T2(7)(8)(9)(10)
スカラー行列とは単位行列に実数(や複素数)をかけたもの、トレースレス行列とはトレース
tr𝑀≡∑𝑀𝑖𝑖
(=対角成分の和)が
0
になる行列である。
証明
式(7)の分解が存在することは、式(8-10)⇒式(7)より明らかである。後は、一意性、即ち、式(7)⇒式(8-10)を示せばよい。まず、式(7)の両辺のトレースを取ると
tr𝑀=tr𝑀scalar+0+0
となり、式(8)が得られる。次に、式(7)を
𝑀+𝑀T
に代入すると
𝑀+𝑀T=2𝑀scalar+2𝑀traceless, sym+0
となって式(9)が得られる。同様に、
𝑀−𝑀T
を考えると、式(10)が得られる。
◼
15.2ベクトル場の可積分条件
この節では、ポテンシャルが存在するための必要十分条件(12)を示す。第8章の【8.2-注2】の補足で結果だけ示していた。
定義ポテンシャルと可積分性
ベクトル場
𝑽(𝒙)
が、ある全微分可能な関数
𝜙(𝒙)
の微分で書けるとする:
𝑽=∇𝜙(11)
この時、
𝑽
は可積分であるといい、
𝜙
のことをポテンシャルという。なぜ積分という言葉が含まれているかというと、以下の証明中の式(15)のように、ポテンシャル
𝜙
は、ベクトル場
𝑽
を積分することで得られるからである。
𝑽,𝜙
は、互いに微分・積分の関係になっているわけである。
15.2.1定理:ポアンカレの補題(の特別な場合)
ある領域
𝐷
上で与えらえれたベクトル場
𝑽
に対し、「
𝑽
がポテンシャル
𝜙
を持つ」ための必要十分条件は、
𝐷
上で「全微分が対称行列になる」ことである:
𝑑𝑽𝑑𝒙−𝑑𝑽𝑑𝒙T=0(12)
式(12)をベクトル場の可積分条件という。ただし、
𝑽,𝜙
は、
𝐷
上で全微分可能(=1次近似可能)とする。また、領域
𝐷
は「穴」を持たないとする(詳しくは以下の15.2.3節)。
15.2.2証明
ポテンシャル 𝜙 は、可積分条件(12)を満たす
まず、必要十分条件の一方向:
ポテンシャル𝜙が存在⇒可積分条件(12)が成立(13)
は容易に示せる。実際、可積分条件(12)は
全ての𝑖,𝑗に対して𝜕𝑖𝑉𝑗=𝜕𝑗𝑉𝑖
と書けるので、これに
𝜙
の定義式(11)を代入すれば、偏微分の可換性の式(1)そのものであることが分かる。よって後は、この逆
可積分条件(12)が成立⇒ポテンシャル𝜙が存在(14)
を示せばよい。そのために、ポテンシャル
𝜙(𝒙)
を実際に構成することを考える。
𝜙 を実際に構成する:式(15)
まず、
𝜙
の1次近似(2)に式(11)を代入すると:
𝛿𝜙≐𝑽T𝛿𝒙
 となる。これを使って、(原点などの)適当な固定点
𝒙0
から任意の点
𝒙
まで、経路
⃗𝐶
に沿って
𝛿𝒙
ずつ進めていくことで、区分求積的に
𝜙(𝒙)
が計算できる(右図)。積分の形で書けば以下のようになる:(以下の【15.2-注1】の式(20))
𝜙(𝒙)−𝜙(𝒙0)=∫⃗𝐶𝑽T𝑑𝒙(15)
𝜙
に定数を足しても式(11)に影響しないので、その自由度を使って、
𝜙(𝒙0)=0
としてもよい。(不定積分における積分定数に対応する。)引き戻し実際に式(15)の右辺を計算するには、
⃗𝐶
上の各点
𝒙
にパラメータ
𝑡∈[𝑡0,𝑡1]
を入れて
𝒙(𝑡)
としたうえで、式(15)を数直線上の積分に引き戻せばよい:(以下の【15.2-注1】の式(21))
𝛥𝜙≡𝜙(𝒙)−𝜙(𝒙0)=∫𝑡1𝑡=𝑡0𝑽T˙𝒙(16)
積分経路 ⃗𝐶 に依存しないことを言えば十分:条件(17)
ところで、積分経路
⃗𝐶
は、始点・終点しか固定されておらず、途中の経路の取り方に任意性がある。そのため、式(15)によって
𝜙(𝒙)
が一意的に決まるには
式(15)の𝜙(𝒙)は、積分経路⃗𝐶に依存しない(17)
という条件が必要である。さらに、これが成り立てば、ポテンシャルの定義式
𝑽=∇𝜙
も成り立つ。実際、式(16)において、
𝑡1
を微小量
𝛿𝑡1
だけ変化させたときの両辺の変化は:
𝛿𝜙=∫𝑡1+𝛿𝑡1𝑡=𝑡1𝑽T˙𝒙≐𝑽T˙𝒙⋅𝛿𝑡1⏟=𝛿𝒙(∵微分積分学の基本定理)
となる。これが、
𝒙
を始点とする任意の
𝛿𝒙
で成立するのだから、
𝜙(𝒙)
は全微分可能で、微分係数が
𝑽T
となる。
◼
条件(17)を示す
以上より、条件(17)、即ち、始点・終点を変えずに
⃗𝐶
を変形させた時に、式(16)の右辺が定数であることを示せばよい。変形としては、微小な変形を考えれば十分である。大きな変形は、微小な変形を区分求積法の要領で繰り返すことで実現できるからである。以下では、始点・終点を変えない微小な変形後の経路を
⃗𝐶+𝛿⃗𝐶
とし、経路
⃗𝐶
が与えられた時の
𝛥𝜙
(式(16))を、
𝛥𝜙(⃗𝐶)
で表すことにする。示したいのは
𝛥𝜙(⃗𝐶+𝛿⃗𝐶)=𝛥𝜙(⃗𝐶)
である。引き戻しの式(16)を使えばよい。
⃗𝐶+𝛿⃗𝐶
上の点を
𝒙(𝑡)+𝛿𝒙(𝑡)
を書くことにして
𝛥𝜙(⃗𝐶+𝛿⃗𝐶)=∫𝑡1𝑡=𝑡0𝑽(𝒙+𝛿𝒙)T(˙𝒙+𝛿˙𝒙)∣
∣
∣
∣
∣1次近似:𝑽(𝒙+𝛿𝒙)≐𝑽+𝑑𝑽𝑑𝒙𝛿𝒙を代入した後、微小量の0次と1次の項のみ残す≐𝛥𝜙(⃗𝐶)[(𝑑𝑽𝑑𝒙)T]⏟0次+∫𝑡1𝑡=𝑡0[(𝑑𝑽𝑑𝒙𝛿𝒙)T˙𝒙+𝑽T𝛿˙𝒙]⏟______⏟______⏟1次∣
∣
∣
∣
∣
∣
∣
∣𝛿˙𝒙を含む項を𝛿𝒙で表したもの:𝑽T𝛿˙𝒙=𝑑𝑑𝑡(𝑽T𝛿𝒙)−˙𝑽T𝛿𝒙=𝑑𝑑𝑡(𝑽T𝛿𝒙)−(𝑑𝑽𝑑𝒙˙𝒙)T𝛿𝒙を代入して𝛿𝒙を括りだす。微分項は積分すると消える(∵𝛿𝒙=𝟎)。=𝛥𝜙(⃗𝐶)+∫𝑡1𝑡=𝑡0˙𝒙T(𝑑𝑽𝑑𝒙−𝑑𝑽𝑑𝒙T)⏟___⏟___⏟可積分条件(12)𝛿𝒙
となり、確かに一致している。
◼
微分
𝛿˙𝒙
は、パラメータ
𝑡
の取り方によって任意の大きさを持つが、微小量となるように
𝑡
を取っているとする。なお、上式では
𝛿𝒙
の1次近似を考えているが、
𝛿𝒙
は
𝑡
の関数なので、微小量が定数であったこれまでとは少し違う。厳密には、
𝛿𝒙(𝑡)≡𝛿𝑠⋅𝛥𝒙(𝑡)
のように、微小部分を定数
𝛿𝑠
の形で括り出せば、
𝛿𝑠
に対する通常の1次近似に落とし込める。
【15.2-注1】ベクトル場の積分:式(20)
ある関数
𝜙(𝒙)
が、全微分可能、即ち、微小間隔
𝛿𝒙
だけ離れた2点間の値の差
𝛿𝜙
が1次近似で表せるとする:(最右辺は
𝒙
での値)
𝛿𝜙≡𝜙(𝒙+𝛿𝒙)−𝜙(𝒙)≐𝑑𝜙𝑑𝒙𝛿𝒙(18)
これに区分求積法を適用すれば、大きく離れた2点
𝒙0,𝒙
の場合に拡張することができる:
𝜙(𝒙)−𝜙(𝒙0)=lim𝛿→0∑𝑖𝑑𝜙𝑑𝒙𝛿𝒙𝑖≡∫⃗𝐶𝑑𝜙𝑑𝒙𝑑𝒙(19)
導出まず、
𝒙0
を始点とし
𝒙
を終点とするような経路
⃗𝐶
をとる。
⃗𝐶
を微小要素
𝛿𝒙𝑖
からなる折れ線に分割し、各要素に式(18)を適用して足し上げた後、分割を小さくする極限(
𝛿→0
と書いている)をとればよい。この積分(19)において、
𝑑𝜙𝑑𝒙
をベクトル場
𝑽
に置き換えることで、任意のベクトル場
𝑽
に対して、経路
⃗𝐶
に沿った積分
𝐼
が定義できる:
𝐼(⃗𝐶)≡∫⃗𝐶𝑽T𝑑𝒙(20)
引き戻し実際に式(20)を計算するには、前章と同様に、数直線上の積分へ引き戻してやればよい。即ち、経路
⃗𝐶
上にパラメータ
𝑡∈[𝑡0,𝑡1]
を定義すれば以下のように計算できる(
𝒙(𝑡0)
が始点、
𝒙(𝑡1)
が終点):
𝐼(⃗𝐶)=∫𝑡1𝑡=𝑡0𝑽T˙𝒙(21)
補足
式(21)の導出
区分求積法に立ち返って考えればよい:
𝐼≡lim𝛿→0∑𝑖𝑽T𝛿𝒙𝑖∣
∣
∣
∣𝛿𝒙𝑖≐𝑑𝒙𝑑𝑡𝛿𝑡𝑖=˙𝒙𝛿𝑡𝑖=lim𝛿→0∑𝑖𝑽T˙𝒙𝛿𝑡𝑖=∫𝑡1𝑡=𝑡0𝑽T˙𝒙
以下の【15.2-注2】に、具体的なベクトル場の積分の例題を示す。
積分には向きがある
前章で扱った密度の積分と異なり、式(20)の積分には方向があり、始点と終点を入れ替えて向きを反転すると符号も反転する。前節と同様に、経路
⃗𝐶
に矢印を付けて表記しているのは、向きを持っているからである。
【15.2-注2】例題ベクトル場の積分
 積分(20)の例として、 右図のような2次元平面上のベクトル場:(以下の【15.2-注3】から前借り)
𝑽=1𝑥2+𝑦2[−𝑦𝑥]
を考える。これを経路
⃗𝐶=
「半径
𝑅
の円に沿った反時計回りの経路」で積分したときの積分値
𝐼
は、以下で与えらえれる:
𝐼≡∫⃗𝐶𝑽T𝑑𝒙=2𝜋
導出
積分経路
⃗𝐶
に極座標:
𝒙(𝑡)=[𝑅cos𝑡𝑅sin𝑡],𝑡∈[0,2𝜋]
を設定して引き戻すのが自然である。式(21)より
𝐼=∫2𝜋𝑡=0𝑽T˙𝒙=∫2𝜋𝑡=01𝑅2[−𝑅sin𝑡𝑅cos𝑡]T[−𝑅sin𝑡𝑅cos𝑡]⏟_______⏟_______⏟=1=2𝜋◼
15.2.3参考領域に穴がある場合、ポテンシャル 𝜙 は多価関数になり得る
上記の証明では、2つの積分経路が連続的に移り合えること(ホモトピックであるという)が重要であった。これは成り立たない場合がある。
ホモトピックでない例
例として、2次元平面において「ベクトル場が定義されていない領域
𝐷
」がある場合を考えてみよう。この場合、
𝐷
を「時計回りに迂回する経路
⃗𝐶1
」と「反時計回りに迂回する経路
⃗𝐶2
」は、ホモトピックでない(=連続的に移り合うことはできない)ので、
𝐷
以外の領域(可積分条件が満たされているとする)においても、ポテンシャル
𝜙
が一意的に存在するとは言えなくなる。
ポテンシャル 𝜙 が一意的に決まらない例
このような
𝐷
が存在する典型例が、2次元の極座標における角度
𝜃
を微分して得られるベクトル場
𝑽
である。
𝑽
は、以下の【15.2-注3】の式(22)のようになり、原点では定義されていない(それ以外では可積分条件(12)を満たす)。このため、原点を囲むように2つの経路を取ると、
𝑽
の積分(=
𝜃
)の値は一致しない可能性がある。実際、よく知られているように、角度
𝜃
には
2𝜋
の整数倍だけ任意性がある。
【15.2-注3】角度 𝜃 の微分
 2次元極座標の角度
𝜃
を、デカルト座標
𝒙
で微分して得られるベクトル場
𝑽
は
𝑽=∇𝜃=1𝑥2+𝑦2[−𝑦𝑥](22)
である(右図)。
𝑽
は、原点では定義されず、それ以外では可積分条件(12)を満たす。
導出
式(22)の導出
式(22)を導出するには、極座標
𝜽=(𝑟,𝜃)
の定義式:
𝒙(𝜽)=[𝑟cos𝜃𝑟sin𝜃](23)
を使えばよい。知りたいのは
𝑑𝜽𝑑𝒙
であり、以下のように計算できる(以下の【15.2-注4】の式(24)を使う):
𝑑𝜽𝑑𝒙=(𝑑𝒙𝑑𝜽)−1∵以下の【15.2-注4】の式(24)∣
∣
∣
∣𝑑𝒙𝑑𝜽=[𝜕𝑟𝒙𝜕𝜃𝒙]=[cos𝜃−𝑟sin𝜃sin𝜃−𝑟cos𝜃]=[cos𝜃sin𝜃−𝑟−1sin𝜃𝑟−1cos𝜃]
これにより、
𝑽
は
𝑽≡∇𝜃=(𝑑𝜃𝑑𝒙)T=1𝑟[−sin𝜃−cos𝜃]
となる。最右辺を
𝒙
で表すと、式(22)に一致する。
◼
可積分条件が成り立つこと
原点以外で可積分条件を満たすこと、即ち
𝑑𝑽𝑑𝒙
が対称行列となることは以下のように分かる:(
𝜃
の存在が分かっているので計算するまでもないが、計算例として)
𝑑𝑽𝑑𝒙=𝑑𝑑𝒙1|𝒙|2[−𝑦𝑥]∣
∣
∣
∣
∣積の微分公式(以下の【15.2-注4】の式(25)):𝑑𝑑𝒙𝑓𝑨=𝑨𝑑𝑓𝑑𝒙+𝑓𝑑𝑨𝑑𝒙=[−𝑦𝑥]𝑑𝑑𝒙1|𝒙|2+1|𝒙|2𝑑𝑑𝒙[−𝑦𝑥]∣
∣
∣
∣
∣
∣𝑑𝑑𝒙1|𝒙|2=𝑑|𝒙|−2𝑑|𝒙|⋅𝑑|𝒙|𝑑𝒙=−2|𝒙|3⋅ˆ𝒙T𝑑𝑑𝒙[−𝑦𝑥]=[𝜕𝜕𝑥[−𝑦𝑥]𝜕𝜕𝑦[−𝑦𝑥]]=[0−110]=[−𝑦𝑥](−2𝒙T|𝒙|4)+1|𝒙|2[0−110]=1|𝒙|4[2𝑥𝑦−𝑥2+𝑦2−𝑥2+𝑦2−2𝑥𝑦]⏟_____⏟_____⏟対称行列◼
なお、式(22)の分母を払ったもの
𝑽′
:
𝑽′=[−𝑦𝑥],𝑑𝑽′𝑑𝒙=[0−110]
を考えると、明らかに、可積分条件(12)を破る。よって、
𝑽′=∇𝜃′
となるようなポテンシャル
𝜃′
は存在しない。このように、関数を全体にかけるだけでも可積分性が変化する。
【15.2-注4】微分公式
逆関数の微分
任意の2つの座標系
𝒙,𝜽
に対し、以下が成り立つ:
𝑑𝜽𝑑𝒙=(𝑑𝒙𝑑𝜽)−1(24)
𝒙(𝜽),𝜽(𝒙)
はともに全微分可能であるとする。
積の微分
関数
𝑓(𝒙)
とベクトル値関数
𝑨(𝒙)
の積
𝑓𝑨
の微分は、以下のようになる:
𝑑𝑑𝒙𝑓𝑨=𝑨𝑑𝑓𝑑𝒙+𝑓𝑑𝑨𝑑𝒙(25)
導出
式(24)の導出
𝑑𝜽𝑑𝒙,𝑑𝒙𝑑𝜽
は以下の1次近似で定義される:
𝛿𝜽≐𝑑𝜽𝑑𝒙𝛿𝒙𝛿𝒙≐𝑑𝒙𝑑𝜽𝛿𝜽
第2式を第1式に代入して
𝛿𝒙
を消去すれば、
𝑑𝜽𝑑𝒙𝑑𝒙𝑑𝜽=1
、即ち、式(24)が得られる。
◼
式(25)の導出
𝑓𝑨
の1次近似を考えればよい:(引数を明示していないものは
𝒙
での値)
𝛿(𝑓𝑨)≡𝑓(𝒙+𝛿𝒙)𝑨(𝒙+𝛿𝒙)−𝑓𝑨∣
∣
∣
∣
∣
∣𝑓(𝒙+𝛿𝒙)≐𝑓+𝑑𝑓𝑑𝒙𝛿𝒙𝑨(𝒙+𝛿𝒙)≐𝑨+𝑑𝑨𝑑𝒙𝛿𝒙を代入して、𝛿𝒙の2次の項を落とす≐𝑑𝑓𝑑𝒙𝛿𝒙⋅𝑨+𝑓⋅𝑑𝑨𝑑𝒙𝛿𝒙∣𝛿𝒙を括り出す=(𝑨𝑑𝑓𝑑𝒙+𝑓𝑑𝑨𝑑𝒙)𝛿𝒙
微分の定義により、
(⋯)
部分が
𝑑𝑑𝒙𝑓𝑨
である。
◼
15.3微分形の拘束条件の可積分条件
この節では、微分形で与えられた拘束条件について、可積分性であるための条件(32)を示す。これは、第13章の【13.1-注2】で述べた、拘束条件の可積分性を判断するために使える。まず、可積分性の定義から始めよう。
15.3.1拘束条件の可積分性
可積分な拘束条件
運動する点
𝒙
に対して、その運動方向
𝛿𝒙
に、以下のような拘束条件が課されているとする:(
𝐴(𝒙)
は行列)
𝐴𝛿𝒙≐𝟎(26)
この拘束条件が、「あるベクトル値関数
𝑮(𝒙)
が一定」という形:
𝑮=const.(27)
で書ける時、拘束条件(26)は可積分(またはホロノミック)であるという。可積分な拘束条件の例を以下の【15.3-注1】に、非可積分な例を【15.3-注2】に示す。
参考微分形(26)と積分形(27)の関係
式(27)の全微分
𝛿𝑮≐𝟎
を考えれば、式(26)と同じ形になる:
(𝛿𝑮≐)𝑑𝑮𝑑𝒙𝛿𝒙≐𝟎(28)
そのため、式(27)を積分形の拘束条件、式(26)を微分形の拘束条件と呼ぶ。ただし、単純に式(28)と式(26)を見比べて
𝐴=𝑑𝑮𝑑𝒙
となるわけではない。実際、式(26)の両辺に、可逆な行列
𝑀(𝒙)
を左乗したものも同じ拘束条件を与えるので、可積分であるためには
𝑀𝐴=𝑑𝑮𝑑𝒙
を満たす
𝑀,𝑮
のペアが存在すればよい。この
𝑀
(積分因子という)も考慮する必要があるため、拘束条件(26)の可積分性の判定および
𝑮
の導出は、前節のベクトル場の可積分性(11)に比べて難しい。
【15.3-注1】例題可積分な拘束条件の例
拘束条件(26)において、以下の
𝐴(𝒙)
は可積分である:
𝐴=[𝑦𝑥1](29)
右図の青い面が、運動可能な方向、即ち、拘束条件を満たす
𝛿𝒙
が張る面であり、それらがうまく繋がって曲面を構成している。この曲面が
𝐺=const.
になる。
𝐺(𝒙) の具体例
𝐺(𝒙)
の取り方には任意性があるが、例えば、以下のようにとれる:
𝐺≡𝑧+𝑥𝑦
実際、
𝛿𝐺=0
を考えると
𝛿𝐺≐(∇𝐺)T𝛿𝒙=⎡⎢
⎢⎣𝑦𝑥1⎤⎥
⎥⎦T𝛿𝒙=0
となり、拘束条件
𝐴𝛿𝒙≐0
と一致する。
【15.3-注2】例題非可積分な拘束条件の例
拘束条件(26)において、以下の
𝐴(𝒙)
は非可積分である:
𝐴=[−𝑦𝑥1](30)
右図を見ると、運動可能な青い面は変則的なつながり方をしており、1つの面にはならない。
「運動の自由度」 > 「配置の自由度」
このため、運動の自由度が2、即ち、2方向にしか動けないにもかかわらず、3次元空間の任意の点に移動することができる。例えば、
𝑧
軸上の任意の位置に移動できることは次のように分かる。同図より、原点から始めて、
−𝑦
軸方向に進み、
𝑧
軸の周りを反時計回りに移動すると
𝑧
座標が大きくなる。その後、水平かつ直線的に、
𝑧
軸上に戻ることができる。この性質を
𝐺=const.
の形で表すことは、もちろんできない。よって非可積分である。
補足
このように、一般に、非可積分な拘束があると、「運動の自由度」よりも「到達可能な配置の自由度」のほうが大きくなる。
身近な例:自動車
非可積分な拘束の身近な例は、自動車の運動である。実際、自動車には真横への平行移動が(直接は)できないという拘束があるにもかかわらず、切り返しによって任意の配置を実現できる。この場合も、運動の自由度2(=「向いている方向への運動」と「向きの変更」)よりも、到達可能な配置の自由度3(=位置2自由度と向き1自由度)のほうが大きくなっている。
15.3.2フロベニウスの定理
拘束条件(26):(再掲)
⎡⎢
⎢
⎢⎣𝒂T1𝒂T2⋮⎤⎥
⎥
⎥⎦⏟𝐴𝛿𝒙≐𝟎(31)
が可積分(
𝑮=const.
と表現可能)であるための必要十分条件は、全ての点で
𝑃∥(𝑑𝒂𝑖𝑑𝒙−𝑑𝒂𝑖𝑑𝒙T)𝑃∥=0𝑃∥≡1−𝐴T(𝐴𝐴T)−1𝐴𝑖=1,2,…(𝐴𝐴T)−1(32)
が成り立つことである。ただし、
𝐴
は、全ての点において、全微分可能、かつ、行フルランク(=
𝒂1,𝒂2,…
が1次独立)であるとする。式(32)の言い換え
𝑃∥
は、拘束面上への直交射影行列である(第4章の【4.1-注1】を一般化したもの)。
𝑃∥
を使わずに式(32)を言い換えることもできる:
𝛿𝒙T(𝑑𝒂𝑖𝑑𝒙−𝑑𝒂𝑖𝑑𝒙T)𝛿𝒚=0,for∀𝛿𝒙,𝛿𝒚∈ker𝐴(33)
ker𝐴
は、拘束面上のベクトルの集合である(
𝐴𝒗=𝟎
となる
𝒗
の集合)。
1例:自由度が1の場合 → 常に可積分
フロベニウスの定理の特別な場合として、1方向にのみ移動できる場合、即ち、
𝑛
次元空間に
(𝑛−1)
個の拘束条件がある場合は、常に可積分となる。導出式(33)を考える。1方向にのみ移動できる場合、
𝛿𝒙,𝛿𝒚
は互いに平行になるので、
(⋯)
部分が反対称行列であることと併せて、式(33)は常に成立する(
∵
一般に反対称行列
𝑀
は
𝒗T𝑀𝒗=0
を満たす)。
◼
2例:3次元空間中に1つの拘束がある場合 → 可積分条件は式(34)
また、3次元空間中に1つだけ拘束条件がある場合、拘束条件を
𝒂T𝛿𝒙≐0
と書くことにすると、可積分条件(32)は:
𝒂T(∇×𝒂)=0(34)
となる。これを使うと、式(29), (30)の可積分性が容易に判定できる。導出可積分条件(33)の
(⋯)
部分は、以下のように書き換えられる(第10章の【10.2-注2】の簡約公式を逆向きに使う):
(𝑑𝒂𝑑𝒙−𝑑𝒂𝑑𝒙T)=(∇𝒂T)T−∇𝒂T=(∇×𝒂)×
上の項を「拘束面に平行な任意のベクトル」で挟むとゼロになるのだから、赤字ベクトルは拘束面に平行になる(=式(34))。
◼
15.3.3フロベニウスの定理の証明
基準点
𝒙0
を任意にとり、「
𝒙0
を起点として拘束条件(31)を満たしながら到達可能な領域」を
𝐷0
とおく。
仮説を立てる
𝐷0
上に任意の経路
⃗𝐶
を取った時、
⃗𝐶
が拘束条件を満たすかに注目する。例えば、非可積分な拘束の例(30)では、拘束を破らずにどこにでも移動できるので、
𝐷0
は空間全体となる。よって例えば、
⃗𝐶
として
𝑧
軸上の線分を取ることができる。しかし、(
𝑧
軸上の点は
𝑥-𝑦
平面方向にしか動けないので)この
⃗𝐶
に沿った移動は拘束条件を満たさない。一方、可積分な拘束の例(29)では、
𝐷0
はある曲面となり、任意の
⃗𝐶
は拘束条件を満たす。(この例からも分かるように)非可積分の場合のみ、拘束条件を満たさない
⃗𝐶
が存在すると予想できる。
可積分 ⇒ 可積分条件(32)
まず
可積分⇒可積分条件(32)が成立(35)
を示す。可積分な拘束条件は、
𝑮=const.
と書けるので、
𝐷0
は、
𝑮(𝒙)=𝑮(𝒙0)
を満たす
𝒙
の集合である。
𝒙
は
𝐷0
上を自由に動けるので、
𝐷0
上の任意の経路
⃗𝐶
は拘束条件を満たす。この性質から可積分条件(32)を導く。そのために、
𝐷0
上に、わずかに異なる2つの経路
⃗𝐶,⃗𝐶+𝛿⃗𝐶
をとり、それぞれの経路上にパラメータ
𝑡
を入れる:
𝒙(𝑡),𝒙(𝑡)+𝛿𝒙(𝑡)
。速度
˙𝒙,˙𝒙+𝛿˙𝒙
および
𝛿𝒙
は、拘束条件(31)を満たす:(
𝐴𝒙
は
𝐴(𝒙)
の略記)
𝐴𝒙˙𝒙=𝟎𝐴𝒙+𝛿𝒙(˙𝒙+𝛿˙𝒙)=𝟎𝐴𝒙𝛿𝒙≐𝟎(36)
あとは、式(36)の1次近似を考えればよい:(右辺は
𝒙(𝑡)
での値)
𝐴𝒙+𝛿𝒙(˙𝒙+𝛿˙𝒙)≐𝐴˙𝒙⏟=0+𝐴𝛿˙𝒙+(𝛿𝐴)˙𝒙∣
∣
∣
∣
∣積の微分公式を変形したもの:𝐴𝛿˙𝒙=𝑑𝑑𝑡𝐴𝒙𝛿𝒙⏟≐0−˙𝐴𝛿𝒙≐−˙𝐴𝛿𝒙+(𝛿𝐴)˙𝒙≐−⎡⎢
⎢
⎢
⎢
⎢⎣˙𝒙T𝑑𝒂1𝑑𝒙T˙𝒙T𝑑𝒂2𝑑𝒙T⋮⎤⎥
⎥
⎥
⎥
⎥⎦𝛿𝒙+⎡⎢
⎢
⎢
⎢
⎢⎣𝛿𝒙T𝑑𝒂1𝑑𝒙T𝛿𝒙T𝑑𝒂2𝑑𝒙T⋮⎤⎥
⎥
⎥
⎥
⎥⎦˙𝒙∣𝛿𝒙を括り出す=⎡⎢
⎢
⎢
⎢
⎢
⎢⎣˙𝒙T(𝑑𝒂1𝑑𝒙−𝑑𝒂1𝑑𝒙T)𝛿𝒙˙𝒙T(𝑑𝒂2𝑑𝒙−𝑑𝒂2𝑑𝒙T)𝛿𝒙⋮⎤⎥
⎥
⎥
⎥
⎥
⎥⎦=𝟎(37)
式(37)は、拘束条件を満たす任意の
˙𝒙,𝛿𝒙
で成り立つので、可積分条件(33)が得られる。よって、命題(35)が成り立つ。
可積分条件(32) ⇒ 可積分
あとはこの逆:
可積分条件(32)が成立⇒可積分
を示せばよい。可積分条件(32)により、この場合も式(37)が成り立つ。よって、
𝐷0
上の経路
⃗𝐶
を拘束条件に沿って自由に変形しても、常に拘束条件を満たし続ける。即ち、
𝐷0
に接する全てのベクトルは拘束条件を満たす。これは、
𝐷0
の次元が、自由度
𝑑
(
≡空間の次元𝑛−拘束条件の数𝑘
)に等しいことを意味している。よって、
𝐷0
上で定数になるような関数
𝑮(𝒙)
を取れば、拘束条件は
𝑮=const.
となる。
◼
𝑮(𝒙)
を(局所的に)構成する方法について述べる。まず、任意に固定点
𝒙0
を決め、「
𝒙0
における
𝑥′1,…,𝑥′𝑘
軸が拘束面に接している」座標系をとる。あとは、各点においても、
𝑥′1,…,𝑥′𝑘
軸を
𝑥′𝑘+1,…,𝑥′𝑛
軸方向にうまく移動させることで、拘束面に接するように座標系を変形すればよい。そうすれば最終的に、
(𝑥′1,…,𝑥′𝑘)
が拘束面上の座標となり、残りの
𝑮≡(𝑥′𝑘+1,…,𝑥′𝑛)
が拘束面を区別する座標となる。