2つのボールが衝突する場合の、各ボールの運動を求めたい。
「ダランベールの原理」と「弾性衝突条件」を再考する必要がある
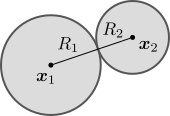 右図のように、2つのボールの半径をそれぞれ
𝑅1,𝑅2
、中心座標を
𝒙1,𝒙2
とおく。また、両方のボールの座標などをまとめて大文字で書くことにする。例えば、位置と速度はそれぞれ
𝑿=[𝒙1𝒙2],˙𝑿=[˙𝒙1˙𝒙2]
と書く。知りたいのは、互いに衝突する2つのボールの運動
𝑿𝑡
を計算する方法である。
弾性衝突公式が知りたい
さて、ここで新たに考える必要があるのは、衝突する瞬間のみである。衝突の瞬間以外は、個々のボールに対して第3章で述べた運動方程式を使って計算できる。よって求めるべきは、前章と同様、「入射速度
˙𝑿in
から反射速度
˙𝑿out
を導く」弾性衝突公式である。今回も、「ボールが最もよく跳ねかえる極限」である弾性衝突を考える。
力学的に考える必要がある
ボール同士の衝突では、ボールの質量によって跳ね返り方が異なるはずである。例えば、重いボールAと軽いボールBを衝突させると、Aは、あまり衝突の影響を受けないだろう。よって、第4章の4.1.1節のような幾何学的な手法は使えず、4.1.2節のように、力学的に考える必要がありそうである。4.1.2節での議論によると、「壁とボールの衝突」の場合、弾性衝突条件を導くには、以下の2条件があればよかった:ダランベールの原理(=拘束力は、拘束面に垂直)弾性衝突条件(=速度の大きさは、衝突の前後で変化しない)ボール同士の衝突の場合に、これらがどうなるのかを考えるのが自然だろう。
この章の方針
以上により、弾性衝突公式を求めるには、ボール同士の衝突における「ダランベールの原理」と「弾性衝突条件」を導く必要がある。そこでこの章では、以下の3つの節に分けて考えることにする:6.1ボール同士の衝突におけるダランベールの原理6.2ボール同士の衝突における弾性衝突条件6.3ボールの運動 𝑿𝑡 の計算なお、当然ながら、ボールは球対称なものを考える。(一般の形状の物体の衝突の場合、物体の回転も考慮する必要がある。そういった場合については、第10章以降で扱う「剛体の力学」が必要である。)
6.1ボール同士の衝突におけるダランベールの原理
この節では、(第4章の4.1.2節で述べた)ダランベールの原理を、「ボール同士の弾性衝突」の場合に拡張する。結論から言うと、式(6)であり、第4章のものと同じ形になる。
6.1.1拘束条件(1)から拘束力 𝑭c の向きを求めたい
第4章で見たように、ダランベールの原理は、拘束力
𝒇c
の方向が、拘束面に垂直になるというものである。数式で表すならば、
𝒇c
は、拘束条件
𝐺(𝒙)≥0
を用いて、以下のように書ける:(
𝜆
は未知数)
𝒇c=𝜆∇𝐺
「ボール同士の衝突」の拘束条件:式(1)
さて、今考えている「ボール同士の衝突」においても、同様の関係式が存在することが期待される。そこで、今の場合の拘束条件
𝐺(𝑿)≥0
を書き下しておこう。これは、
𝒙1,𝒙2
間の距離が
𝑅1+𝑅2
以上:
𝐺(𝑿)≡|𝒙1−𝒙2|−(𝑅1+𝑅2)≥0(1)
とすればよい。
運動方程式:式(2)
また、2つのボールがあるので、運動方程式は2本になるが、これらもまとめて以下の形になる:
[𝑚100𝑚2]⏟__⏟__⏟𝑀[¨𝒙1¨𝒙2]⏟¨𝑿=[𝒇1𝒇2]⏟𝑭+[𝒇c1𝒇c2]⏟𝑭c∴𝑀¨𝑿=𝑭+𝑭c(2)
𝑭c
は衝突時に働く拘束力、
𝑭
はそれ以外の重力などの力(=外力)である。質量の行列
𝑀
のサイズは
6×6
である。
拘束条件(1)から拘束力 𝑭c の向きを求めたい
知りたいのは、ダランベールの原理、即ち拘束条件
𝐺(𝑿)
から、拘束力
𝑭c
の向きを求める法則である。
6.1.2各々のボールに対するダランベールの原理(4) → だが条件が足りない
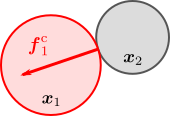 まず、ボールが1つの場合のダランベールの原理は第4章で既に述べたので、ボール1に適用してみよう。
ボール1にダランベールの原理を適用する → 式(3)
ダランベールの原理によると、ボール1が受ける拘束力
𝒇c1
は、衝突面に垂直(右図)、即ち、拘束条件
𝐺(𝒙1,𝒙2)
を
𝒙1
で偏微分したもの
∇1𝐺
に比例する:
𝒇c1=𝜆1∇1𝐺=𝜆1ˆ𝒙12(3)
𝜆1
は未知の係数。
ˆ𝒙12
は、
𝒙12≡𝒙1−𝒙2
を正規化したものである。
∇1𝐺
の計算
𝐺
の関数形は式(1)で与えられているので、
∇1𝐺
は以下のように計算できる:
∇1𝐺≡(𝜕𝐺𝜕𝒙1)T=(𝜕|𝒙1−𝒙2|𝜕𝒙1)T∣第4章の絶対値の微分公式【4.3-注1】=ˆ𝒙12
もう一方のボールにも適用する → 式(4)
同様に、ボール2についてダランベールの原理を適用すると、未知の係数を
𝜆2
として
𝒇c2=𝜆2∇2𝐺=−𝜆2ˆ𝒙12
となる。これら
𝒇c1,𝒇c2
をまとめて書くと、以下のようになる:
𝑭c=[𝒇c1𝒇c2]=[𝜆1∇1𝐺𝜆2∇2𝐺]=[−𝜆1ˆ𝒙12−𝜆2ˆ𝒙12](4)
条件がまだあるのでは?
この式(4)の未知数は、
𝜆1,𝜆2
の2つである。しかし、4.1.2節での議論を振り返ってみると、未知数が複数存在する場合、弾性衝突条件と連立した後でも未知数が残ってしまい、衝突後の速度が一意的に決まらないはずである。従って、これら
𝜆1,𝜆2
に対する関係式が、まだありそうである。
6.1.3ボール同士の衝突におけるダランベールの原理:式(6)
式(4)の2つの未知係数
𝜆1,𝜆2
の間に、条件を課したい。
「作用・反作用の法則」→ 式(5)
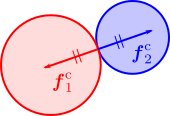 そのためには、各ボールに働く拘束力
𝒇c1,𝒇c2
を関係づける新しい法則が必要である。実は、そのような都合の良い法則が存在する。それは、作用・反作用の法則と呼ばれる法則である。それによると、「接触する2つの物体が互いに作用しあう力は、大きさが等しく向きが逆になる」(以下の【6.1-注1】)。これにより、拘束力は
𝒇c1+𝒇c2=𝟎
を満たすことになる(右図)。従って、式(4)より
𝜆1=𝜆2(5)
とならなければならない。
ダランベールの原理:式(6)
よって結局、式(4)の拘束力
𝑭c
は、1つの未定乗数
𝜆
を用いて書けることになる:
𝑭c=𝜆[∇1𝐺∇2𝐺]=𝜆∇𝐺∇𝐺≡(𝑑𝐺𝑑𝑿)T(6)
これが、ボール同士の衝突におけるダランベールの原理である。第8章の予告式(6)を見ると、拘束力
𝑭c
が、「拘束条件の微分
∇𝐺
に比例する」形になっている。これは、「1つのボールが壁に衝突する場合」のダランベールの原理(第4章)と全く同じ形である。実は、第8章で述べるように、これは一般の拘束条件で成り立つ。
ダランベールの原理から得られる条件:式(7)
ダランベールの原理(6)が得られたので、衝突前後の速度、それぞれ
˙𝑿in,˙𝑿out
に対する関係式の形にしたい。考え方は第4章の【4.1-注3】と同じである。まず、衝突は一瞬なので、運動方程式(2)において外力
𝑭
の影響は無視できる。そのため、
𝑀˙𝑿
が変化する方向は、拘束力
𝑭c
の向き、即ち、
∇𝐺
に平行となる。よって、衝突の前後での速度の関係式は、以下のように書ける:
𝑀˙𝑿out−𝑀˙𝑿in=Λ∇𝐺∇𝐺=[−ˆ𝒙12−ˆ𝒙12](7)
よって、あと1つ条件があれば、未知係数
Λ
が決まり、衝突後の速度
˙𝑿out
が求まる。次節で考える弾性衝突条件が、その残りの条件となるはずである。なお、作用・反作用の法則は、弾性衝突かどうかとは無関係に常に成り立つので、式(7)は、弾性衝突でなくても成り立つ(ただし横方向の摩擦力は無視できるとする)。
【6.1-注1】作用・反作用の法則:式(8)
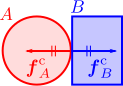 2つの物体
𝐴,𝐵
が互いに接触しているとする(右図)。この時、「
𝐴
が
𝐵
から受ける接触力
𝒇c𝐴
」と「
𝐵
が
𝐴
から受ける接触力
𝒇c𝐵
」は、大きさが同じで向きが逆になる:
𝒇c𝐴+𝒇c𝐵=𝟎(8)
これを作用・反作用の法則という。
補足
この法則が成り立たないと不自然なことになる
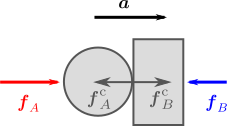 例えば、右図のように、物体
𝐴,𝐵
が、くっついたままそれぞれ外力
𝒇𝐴,𝒇𝐵
を受けながら運動するとする。この時、
𝐴,𝐵
それぞれの運動方程式:(
𝒂
は共通の加速度)
𝑚𝐴𝒂=𝒇𝐴+𝒇c𝐴𝑚𝐵𝒂=𝒇𝐵+𝒇c𝐵
について辺々和をとると、以下のようになる:
(𝑚𝐴+𝑚𝐵)𝒂=𝒇𝐴+𝒇𝐵+(𝒇c𝐴+𝒇c𝐵)⏟__⏟__⏟=𝟎
作用・反作用の法則(8)により
(⋯)
部分が消えるので、この式は、質量
𝑚𝐴+𝑚𝐵
を持つ「1つの物体」に、力
𝒇𝐴+𝒇𝐵
がかかっている場合の運動方程式とみなせる。このように、拘束力がうまいこと消えて、考える必要がなくなるわけである。もし、作用・反作用の法則が成り立っていなければ、複合物体の内部でどのような力がかかっているかによって運動が変化することになり、不自然である。
6.2ボール同士の衝突における弾性衝突条件
この節では、ボール同士の衝突における弾性衝突条件(16)を導出する。これを使えば、前節で求めた速度の変化の式(7)に含まれる未知数
Λ
が決まり、求めたかった弾性衝突公式(17)が得られる。
6.2.1「運動の勢い」は定量化したい:重心系 𝐾′ の場合は式(12)
弾性衝突は、「最もよく跳ね返る」という状況を表す。言い換えると、衝突の前後で「運動の勢い」は変化しないはずである。=衝突を繰り返すたびに、両方のボールがどんどん加速していったり減速していったりすることはない。ボールが1つだけの場合であれば、「運動の勢い」とは速度の大きさであるが、2つのボールがある場合、「運動の勢い」とはどのように定量化されるのだろうか。
ボールの質量が等しくて、正面衝突する場合 → 弾性衝突条件が分かる
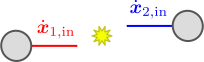 議論の取っ掛かりとして、2つのボールの質量が同じ場合を考えよう。さらに、その中でも最も単純な状況として、「速度の大きさが同じ」で「正面衝突する」場合に限定する(衝突の軸はずれていてもよい、右図):
˙𝒙1,in=−˙𝒙2,in(9)
この場合、弾性衝突条件は容易に推測できる。即ち、弾性衝突後の速度の大きさは、変化しない
→ 正面衝突しない場合にも拡張できる
一方、式(9)を満たさない場合であるが、この場合であっても、適当な慣性系
𝐾′
の観測者から見ることにより、式(9)が成り立つようにできる。なぜなら、式(9)は各成分3つの条件を課しているが、
𝐾′
の取り方も速度3成分の自由度があるからである。よって、質量さえ等しければ、式(9)が成り立つ慣性系
𝐾′
からのガリレイ変換を考えることで、弾性衝突条件が求められる。もっと一般的に議論したいので、ここではその弾性衝突条件は導かない。
一般の場合 → 重心系を考えるのがよさそう
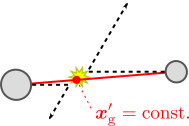 次は、質量が異なる一般の場合であるが、この場合も、上手く慣性系
𝐾′
を選べば、弾性衝突条件が得られるのではないだろうか。実際、
𝐾′
の速度として都合の良さそうな量が存在する。即ち、重心
𝒙g
(以下の【6.2-注1】の式(13))の移動速度
˙𝒙g
:
˙𝒙g≡𝑚1˙𝒙1+𝑚2˙𝒙2𝑚1+𝑚2(10)
である。これは、衝突の前後で変わらない:
˙𝒙g=const.(11)
【6.2-注1】の式(14)の導出のとおり、これは、作用・反作用の法則から導かれる。よって、衝突の前後で重心速度がゼロを保つ慣性系
𝐾′
(=重心系)が存在し、重心位置
𝒙′g
が静止する(右図)。重力などの外力があると式(11)は成り立たなくなるが、衝突の瞬間の微小時間を考えているので、外力は無視できる。
重心系 𝐾′ から見た「運動の勢い」:式(12)
重心系
𝐾′
から見ると、衝突の前後での重心速度、それぞれ
˙𝒙′g,in,˙𝒙′g,out
はともにゼロになるので、式(10)より:(添え字
in
は入射速度、
out
は反射速度を表す)
˙𝒙′g,in≡𝑚1˙𝒙′1,in+𝑚2˙𝒙′2,in𝑚1+𝑚2=𝟎˙𝒙′g,out≡𝑚1˙𝒙′1,out+𝑚2˙𝒙′2,out𝑚1+𝑚2=𝟎
となる。「運動の勢い」を考えているのだから、衝突前後の速度の大きさに関する関係式が欲しい。これは簡単で、上式を変形すると以下が得られる:
∣˙𝒙′1,out∣∣˙𝒙′1,in∣=∣˙𝒙′2,out∣∣˙𝒙′2,in∣≡𝑒(12)
導出の手順両式の分母を払う → ボール2に対する量を右辺に移項する → 両辺の絶対値をとって辺々割る。式(12)を見ると、重心系
𝐾′
から見れば、衝突による速度の大きさの変化の割合は、両方のボールで等しいことが分かる(ともに
𝑒
倍になる)。この
𝑒
が「運動の勢い」を表していそうである。
【6.2-注1】重心 𝒙g
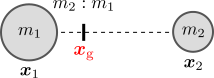 2つのボール
𝒙1,𝒙2
の重心
𝒙g
は、右図のように、
𝒙1,𝒙2
間を
𝑚2:𝑚1
に内分する点として定義される:
𝒙g≡𝑚1𝒙1+𝑚2𝒙2𝑚1+𝑚2(13)
一般化もっとボール数が多い場合にも、容易に拡張できる:
𝒙g≡𝑚1𝒙1+𝑚2𝒙2+⋯𝑚1+𝑚2+⋯
補足
作用・反作用の法則を満たす力のみが働く → 重心速度が一定
2つの物体があり、それらに働く力をそれぞれ
𝒇1,𝒇2
とする。これらが
𝒇1+𝒇2=𝟎
を満たすならば、重心速度
˙𝒙g
は一定となる:
˙𝒙g=const.(14)
導出重心の定義式(13)を2階微分して運動方程式
𝑚𝑖¨𝒙𝑖=𝒇𝑖(𝑖=1,2)
を代入するだけである:
¨𝒙g=𝑚1¨𝒙1+𝑚2¨𝒙2𝑚1+𝑚2=𝒇1+𝒇2𝑚1+𝑚2=𝟎
加速度
¨𝒙g
がゼロなので、速度
˙𝒙g
は一定となる。
◼
6.2.2弾性衝突条件:式(16)
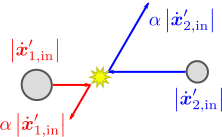 上式(12)により、重心系
𝐾′
から見た時、衝突による速度の大きさの変化の比率
𝑒
は、両方のボールで等しい(右図)。
弾性衝突では 𝑒=1
よって、重心系
𝐾′
において、衝突時にあり得る可能性は
どちらのボールも衝突前より…⎧{
{⎨{
{⎩遅くなる速くなる変わらない
のいずれかである。弾性衝突に対応するのは、もちろん「運動の勢い」が変化しないもの、即ち、「変わらない」である(
𝑒=1
)。
𝐾′ での弾性衝突条件:式(15)
以上により、重心系
𝐾′
での弾性衝突条件としては、式(12)において
𝑒=1
とすればよい:
∣˙𝒙′1,out∣=∣˙𝒙′1,in∣(15)
ボール2については無視しているが、式(12)が成り立つので、どちらか一方のボールについてだけでよい。これを本来の慣性系に戻せば、弾性衝突条件が得られる:
|˙𝒙1,out−˙𝒙2,out|=|˙𝒙1,in−˙𝒙2,in|(16)
この式(16)が、求めたかった弾性衝突条件である。導出の手順1重心系
𝐾′
へのガリレイ変換は、
𝒙′=𝒙−𝑡˙𝒙g
である(第5章の【5.1-注2】)。これの時間微分
˙𝒙′1,𝑖=˙𝒙1,𝑖−˙𝒙g(𝑖=in,out)
を式(15)に代入する。2後は、重心速度の式(10):
˙𝒙g≡𝑚1˙𝒙1,𝑖+𝑚2˙𝒙2,𝑖𝑚1+𝑚2
を用いて
˙𝒙g
を消去ればよい。
◼
「壁との衝突」との関係弾性衝突条件(16)は、「相対速度の大きさが変化しない」ことを意味している。これは、動く壁との衝突での弾性衝突条件(第5章の【5.2-注2】)と同じ形である。壁は「質量が非常に大きい物体」だとみなせるので、今考えている問題の特殊な場合(=一方のボールの質量が非常に大きい場合)に対応しているわけである。
6.2.3ボール同士の衝突における弾性衝突公式:式(17)
以上により、「ボール同士の弾性衝突公式」を得るための条件式がそろった。具体的には、先ほど求めた弾性衝突条件(16)を使って、前節で求めたダランベールの原理(7)の未知数
Λ
を求めればよい。実際に計算すると、以下の【6.2-注2】のようになる。
【6.2-注2】ボール同士の衝突における弾性衝突公式
2つのボールが弾性衝突した時、反射速度
˙𝒙1,out,˙𝒙2,out
は、入射速度
˙𝒙1,in,˙𝒙2,in
を用いて、以下のように計算できる:
˙𝒙1,out=˙𝒙1,in+Λ𝑚1ˆ𝒙12˙𝒙2,out=˙𝒙2,in−Λ𝑚2ˆ𝒙12Λ≡−2𝑚1𝑚2𝑚1+𝑚2(˙𝒙1,in−˙𝒙2,in)Tˆ𝒙12⎫{
{
{
{
{⎬{
{
{
{
{⎭(17)
ˆ𝒙12
は、
𝒙12≡𝒙1,in−𝒙2,in
を正規化したもの。
導出
式(17)の上側2式は、式(7)をボールごとに分けて書いたものである。後は、未知数
Λ
を求めればよい。
導出の手順
1反射速度
˙𝒙1,out,˙𝒙2,out
は未知数なので、消去したい。そのためには、式(7)の
˙𝒙1,out,˙𝒙2,out
を式(16)(を辺々2乗したもの)に代入すればよい。その結果、
Λ
に対する2次方程式が得られる。22次方程式なので
Λ
の候補は2つあるが、第4章の【4.1-注3】と同様に、一方の解は
Λ=0
であり衝突を表さない。よって、もう一方の解が正しい
Λ
である。3この
Λ
を愚直に計算すると、式(17)の第3式が得られる。
◼
6.3ボールの運動 𝑿𝑡 の計算
ボール同士の弾性衝突の公式(17)が得られたので、弾性衝突する2つのボールの運動
𝑿𝑡
を計算することができる。この節では、具体的な計算手法についてまとめた後、いくつかの例について数値計算を行う。
6.3.1 𝑿𝑡 の計算方法
弾性衝突する2つのボールの運動
𝑿𝑡
を数値計算によって求める手順を以下に示す。当然ながら、「壁との衝突」の場合(第4章の4.3.1節)とほぼ同じである。
初期値
まず、初期時刻
𝑡=0
において、初期値位置
𝑿
および初期速度
˙𝑿
を与える。これにより、その後の運動が一意的に決まる。
1衝突するまで
衝突の瞬間(=拘束条件
𝐺(𝑿𝑡)=0
が成り立つ時刻
𝑡
)まで、運動方程式
𝑀¨𝑿=𝑭
を用いて計算を進める。
𝑭
は重力などの外力。
2衝突の瞬間
ボール同士が接触した状態になっているので、その衝突点
𝑿
において、弾性衝突公式(17)を使って衝突後の速度
˙𝑿out
を計算する。その後、その
𝑿,˙𝑿out
を次の初期値として、ステップ 1の計算に戻る。
6.3.2例題1一方のボールが静止している場合
静止したボールに「様々な質量のボール」を衝突させる場合、数値計算を行うと右図のようになる。。
6.3.3例題2重力下での衝突
球の内部で重力を受けて運動するボールの場合、数値計算を行うと右図のようになる。