剛体に拘束条件を追加して、1点または2点を固定した場合の運動を求めたい。
剛体に拘束条件を加える場合、固定点を基準にとるのがよい
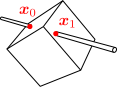
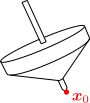 例えば、剛体上の1点
𝒙0
を固定すれば、コマ(軸の先端が固定されている)のような運動になるし(右図左)、2点
𝒙0,𝒙1
を固定すれば、「その2点を通る軸」の周りの回転運動になる(同右)。
運動方程式の導出は、前章に沿えばよい
運動を計算するには運動方程式を導出すればよいわけだが、導出の手順は、「固定点を表す拘束条件」が増える以外、前章の自由な剛体の場合と基本的に同じである。ただし、剛体の基準点は、重心
𝒙g
ではなく、固定点
𝒙0
にとるのが自然だろう。第11章では基準点として重心を採用したが、そうしたのは、作用・反作用の法則によって拘束力が打ち消し合い、重心運動が拘束力の影響を受けなくなるからであった。固定点がある場合、その固定点から受ける拘束力は打ち消されないので、重心にこだわる必要はない。
運動方程式は、回転に関する式だけになる
第10章で述べたように、剛体の位置・姿勢を決めるのは、剛体上の任意の基準点
𝒙0
と回転行列
𝑅
である。今の場合、
𝒙0
を固定しているのだから、
𝑅
だけが未知数となる。よって、運動方程式は、
𝑅
に関する部分、即ち、回転部分のみとなる。回転の運動方程式を解く際には、前章の11.2節で扱った方法が使えるはずである。
この章の方針
この章では、1点を固定する場合と2点を固定する場合について、それぞれの節で議論を行う:12.11点を固定した剛体12.22点を固定した剛体なお、これらの拘束条件以外にも、滑り・転がりという(馴染みはあるが見るからに複雑そうな)拘束条件もある。これらについては、次の第13章で扱う。
12.11点を固定した剛体
この節では、剛体上の1点
𝒙0
を固定した場合(右図)の運動方程式(7)を導出する。これは、回転のみの運動方程式である。また、外力として重力が働いている場合の数値計算を行う。
12.1.11点を固定した剛体の運動方程式:式(7)
剛体上の1点
𝒙0
を固定した場合でも、運動方程式を導く手順の大枠は、前章(の11.1.1節と11.1.2節)と同じである:1 質点要素の速度
˙𝑿
を、自由な速度
𝝎
で表現し、2 運動方程式から、未知数である拘束力
𝑭c
を消去する。3 後は、慣性モーメント
𝐼0
とトルク
𝝉0
を用いた形に整形する。
𝑭c
以下、順に見ていこう。
1
˙𝑿
を
𝝎
で表す:式(2)
第11章の【11.1-注1】で見たように、質点要素の速度
˙𝒙𝑖
は、「剛体上の1点
𝒙0
の速度
˙𝒙0
」と「角速度
𝝎
」を用いて、以下のように書けるのだった:
˙𝑿≡⎡⎢
⎢⎣˙𝒙1˙𝒙2⋮⎤⎥
⎥⎦=⎡⎢
⎢⎣1−𝒙10×1−𝒙20×⋮⋮⎤⎥
⎥⎦⏟__⏟__⏟≡𝐴[˙𝒙0𝝎]⎡⎢
⎢⎣11⋮⎤⎥
⎥⎦⏟≡𝛀(1)
拘束がなければ
𝛀
が自由な速度になるが、今は
𝒙0
を固定点しているので
˙𝒙0=𝟎
である。よって、自由な速度は
𝝎
のみであり、式(1)は以下のように書ける:
˙𝑿=𝐵𝝎𝐵≡⎡⎢
⎢⎣−𝒙10×−𝒙20×⋮⎤⎥
⎥⎦(2)(3)
2運動方程式から
𝑭c
を消去する:式(6)
次に、質点要素に対する運動方程式:
𝑀¨𝑿=𝑭+𝑭c(4)
から拘束力
𝑭c
を消したい。ダランベールの原理ダランベールの原理により、拘束力
𝑭c
は、任意の
˙𝑿
と直交する:
˙𝑿T𝑭c=0
これに式(2)を代入すると、以下の公式が得られる:
𝐵T𝑭c=0(5)
式(5)より、運動方程式(4)の両辺に
𝐵T
を左乗すれば、
𝑭c
が消せる:
𝐵T𝑀¨𝑿=𝐵T𝑭
¨𝑿
に式(2)(の微分)を代入すれば、
𝝎
に関する運動方程式が得られる:
𝐵T𝑀𝑑𝑑𝑡(𝐵𝝎)=𝐵T𝑭(6)
式の数は、
𝝎
の成分と一致するので、過不足のない方程式となっている。
3
𝐼0,𝝉0
を用いた形に変形する:式(7)
後は、式(6)の整形すればよいのだが、計算しなくても結論は推測できる。まず、今考えている運動が、「自由な剛体の運動」でも再現できることに着目する。実際、点
𝒙0
にある質点要素の質量が非常に大きく、初期速度が
˙𝒙0=𝟎
であれば、自由な剛体であっても
𝒙0
は固定点のように振る舞う(重力以外の外力を考えている)。この時、重心
𝒙g
は
𝒙0
に一致する。このように考えると、運動方程式(6)は、「自由な剛体の運動方程式(の回転部分)において、基準点を
𝒙g
から
𝒙0
に置き換えたもの」になると予想できる:
𝑑𝑑𝑡(𝐼0𝝎)=𝝉0𝐼0≡∑𝑖𝑚𝑖(|𝒙𝑖0|2−𝒙𝑖0𝒙T𝑖0)𝝉0≡∑𝑖𝒙𝑖0×𝒇𝑖(7)
𝐼0
は慣性モーメント、
𝝉0
はトルク。ともに、
𝒙0
が基準点である。これが正しいことは、実際に計算を行うと分かる(以下の【12.1-注1】)。
【12.1-注1】式(6)の各項の計算
式(6)の左辺の微分を括り出した時、各項は以下の赤字部分のようになる:
𝑑𝑑𝑡[𝐵T𝑀𝐵(𝑑𝑑𝑡𝐵)T⏟=𝐼0⋅𝝎𝐵T]−(𝑑𝑑𝑡𝐵)T𝑀(𝐵𝝎)⏟___⏟___⏟=𝟎=𝐵T𝑭(𝑑𝑑𝑡𝐵)T⏟=𝝉0
ただし、
𝐼0
は
𝒙0
に関する慣性モーメント、
𝝉0
は
𝒙0
に関するトルクである:
𝐼0≡∑𝑖𝑚𝑖(|𝒙𝑖0|2−𝒙T𝑖0𝒙T𝑖0)𝝉0≡∑𝑖𝒙𝑖0×𝒇𝑖(8)
導出
左辺第1項
式(3)で与えた
𝐵
を代入する:
𝐵T𝑀𝐵=[𝒙10×𝒙20×⋯]⎡⎢
⎢⎣𝑚1𝑚2⋱⎤⎥
⎥⎦⎡⎢
⎢⎣−𝒙10×−𝒙20×⋮⎤⎥
⎥⎦=−∑𝑖𝑚𝑖(𝒙𝑖0×)2=∑𝑖𝑚𝑖(|𝒙𝑖0|2−𝒙T𝑖0𝒙T𝑖0)=𝐼0◼
左辺第2項
(𝑑𝑑𝑡𝐵)T𝑀𝐵𝝎=[˙𝒙10×˙𝒙20×⋯]𝑀˙𝑿∣𝒙0 は固定点なので、˙𝒙𝑖0=˙𝒙𝑖=[˙𝒙1×˙𝒙2×⋯]𝑀⎡⎢
⎢⎣˙𝒙1˙𝒙2⋮⎤⎥
⎥⎦=𝟎◼
右辺第1項
𝐵T𝑭=[𝒙10×𝒙20×⋯]⎡⎢
⎢⎣𝒇1𝒇2⋮⎤⎥
⎥⎦=∑𝑖𝒙𝑖0×𝒇𝑖=𝝉0◼
12.1.2運動方程式(7)を正規形にする:式(9)
求めたかった運動方程式(7)は、自由な剛体における回転部分の運動方程式と同じ形である。よって、解き方も前章の11.2.2節と同じである。
数値的に解くには、正規形にすればよい:式(9)
即ち、式(7)を正規形(1階の微分方程式)に変形したもの:
𝑑𝑑𝑡[𝑅𝐼0𝝎]=[𝝎×𝑅𝝉0](9)
を、数値的に解けば、剛体の運動
𝑅(𝑡)
が求まる。初期値としては、
𝑡=0
における赤字部分を与えればよい。もちろん、剛体の固定点の座標が
𝒙0
となるように、剛体の初期配置を調節しておく。なお、慣性モーメント
𝐼0
は、重心を基準としたもの
𝐼g
が計算されていれば、以下の【12.1-注2】から容易に求められる。
【12.1-注2】慣性モーメントとトルクの変換公式(一般化された平行軸の定理)
重心
𝒙g
を基準とする慣性モーメントおよびトルク、それぞれ
𝐼g,𝝉g
が求まっているとする。この時、基準点を任意の点
𝒙0
に置き換えたもの
𝐼0,𝝉0
は、以下の公式により計算できる:(
𝒙0g=𝒙0−𝒙g
)
𝐼0=𝐼g+𝒎(|𝒙0g|2−𝒙0g𝒙T0g)𝝉0=𝝉g−𝒙0g×𝒇(10)
𝒎
は剛体の総質量、
𝒇
は外力の総和である。これを、(一般化された)平行軸の定理という。
導出
𝒙𝑖0=𝒙𝑖g−𝒙0g
と書けることに着目すればよい。
第1式
𝐼0≡−∑𝑖𝑚𝑖(𝒙𝑖0×)2=−∑𝑖𝑚𝑖[(𝒙𝑖g−𝒙0g)×]2∣二項展開:(𝐴+𝐵)2=𝐴2+𝐴𝐵+𝐵𝐴+𝐵2=−∑𝑖𝑚𝑖(𝒙𝑖g×)2−(𝒙𝑖gの1次の項)−∑𝑖𝑚𝑖(𝒙0g×)2∣
∣
∣
∣
∣(𝒙𝑖gの1次の項)は以下の関係式により、消える:∑𝑖𝑚𝑖𝒙𝑖g=∑𝑖𝑚𝑖(𝒙𝑖−𝒙g)=𝑚(𝒙g−𝒙g)=𝟎=𝐼g+0+𝑚(|𝒙0g|2−𝒙0g𝒙T0g)◼
第2式
𝝉0≡∑𝑖𝒙𝑖0×𝒇𝑖=∑𝑖(𝒙𝑖g−𝒙0g)×𝒇𝑖=𝝉g−𝒙0g×𝒇◼
12.1.3例題重力下における、固定点を持つ剛体の運動方程式:式(12)
外力として、重力が働いている場合を考える。
トルク 𝝉0 :式(11)
外力は、「固定点
𝒙0
まわりのトルク
𝝉0
」の形でのみ、運動方程式(7)に含まれる。トルク
𝝉0
を求めるには、定義式(8)に
𝒇𝑖=𝑚𝑖𝒈
を代入すればよい:
𝝉0=∑𝒙𝑖0×𝑚𝑖𝒈=𝒙g0×𝑚𝒈(11)
これは、重心
𝒙g
に全ての重力が集中している場合のトルクに等しい。基準点が
𝒙g
ではないので、前章のように
𝝉0=𝟎
にはならない。
運動方程式(12)
上式を運動方程式(7)に代入すると、解くべき方程式は以下のようになる:
𝑑𝑑𝑡(𝐼0𝝎)=𝒙g0×𝑚𝒈(12)
数値シミュレーション
例として、「頂点の1つを固定した三角錐」について数値計算を行うと、右図のようになる。質量は、残りの3頂点に集中している。
12.22点を固定した剛体
固定点が2点
𝒙0𝒙1
の場合の剛体の運動方程式(15)を導く。これは、
𝒙0𝒙1
を通る軸周りの回転運動である。また、外力として重力が働いている場合の数値計算を行う。
12.2.12点を固定した剛体の運動方程式:式(15)
2点を固定した場合の運動方程式の導出は、前節の12.1.1節をなぞればよい。違いは、自由な速度だけである。
自由な速度は1成分 𝜔 のみ:式(13)
運動方程式は、自由な速度に対する方程式なのだから、まず、自由な速度を求める必要がある。前節では角速度
𝝎
が自由な速度であったが、固定点
𝒙1
を追加した場合、
𝝎
にも拘束がかかることになる。実際、固定点は静止:
˙𝒙1=𝟎
しているのだから、式(2)の第1成分はゼロである:
𝒙10×𝝎=𝟎
この式は、
𝝎
と
𝒙10
が平行であることを示しているので、結局、
𝝎
の大きさに対応する
𝜔
が自由な速度である(
𝜔
はマイナスにもなる):
𝝎=𝜔ˆ𝒙10(13)
固定軸周りの剛体の運動方程式:式(14)
後は、12.1.1節の 1~ 3の議論を繰り返せば、運動方程式が得られる。実際に計算すると以下のようになる(導出は以下の【12.2-注1】):
˙𝜔=𝝉10𝐼10𝝉10≡ˆ𝒙T10𝝉0(固定軸周りのトルク)𝐼10≡ˆ𝒙T10𝐼0ˆ𝒙10(固定軸周りの慣性モーメント)(14)
𝒙10=𝒙1−𝒙0
であり、
𝐼0,𝝉0
は式(7)と同じである。また、
𝐼10
は定数になるので、一度計算するだけでよい。
参考回転角 𝜃 で表した運動方程式:式(15)
式(14)のまま解いても良いが、軸周りの運動なので、回転角
𝜃
に対する方程式にすることもできる。実際、
𝜔=˙𝜃
が成り立つので(第10章の10.2.2節の
𝝎
の解釈部分)、式(14)は以下のようになる:
¨𝜃=𝝉10𝐼10(15)
𝑡=0
における初期値
𝜃,˙𝜃
を与えた上で、これを解けば
𝜃(𝑡)
が求まる。
𝜃
のプラス方向は、
ˆ𝒙10
の周りの右ねじ回転方向であり、予め、原点(
𝜃=0
がどの方向を向くか)を決めておく。また、
𝜃
と回転角
𝑅
の関係式は、第10章のロドリゲスの回転公式【10.2-注1】で与えられる:
𝑅(𝜃)=ˆ𝒙10ˆ𝒙T10+cos𝜃⋅(1−ˆ𝒙10ˆ𝒙T10)+sin𝜃⋅ˆ𝒙10×(16)
【12.2-注1】運動方程式(14)の導出
12.1.1節の 1~ 3の議論を繰り返すことで、固定軸周りの剛体の運動方程式(14)を導く。
導出
整形前の運動方程式:式(19)
1今の場合、質点要素の速度
˙𝑿
を表す式(2)に対応するのは、同式(2)に式(13)を代入した
˙𝑿=𝐶𝜔𝐶≡𝐵ˆ𝒙10(17)(18)
である。後は、2運動方程式(4):
𝑀¨𝑿=𝑭+𝑭c
に
𝐶T
辺々左乗して拘束力
𝑭c
を消し:
𝐶T𝑀¨𝑿=𝐶T𝑭
3その
¨𝑿
部分に式(17)を代入したもの:
𝐶T𝑀𝑑𝑑𝑡(𝐶𝜔)=𝐶T𝑭(19)
を変形していけばよい。
運動方程式(19)の整形
式(19)の左辺の微分を括り出した時、各項は以下の赤字部分のようになる:
𝑑𝑑𝑡[𝐶T𝑀𝐶(𝑑𝑑𝑡𝐵)T⏟ˆ𝒙T10𝐼0ˆ𝒙10𝝎𝐵T]−(𝑑𝑑𝑡𝐶)T𝑀(𝐶𝜔)⏟___⏟___⏟𝟎=𝐶T𝑭(𝑑𝑑𝑡𝐵)T⏟ˆ𝒙T10𝝉0
左辺第1項
𝐶
の定義(18)により
𝐶=𝐵ˆ𝒙10(20)
である(
𝐵
は式(3))。これを使えば、
𝐼0
を括り出せる:
𝐶T𝑀𝐶=ˆ𝒙T10𝐵T𝑀𝐵⏟=𝐼0ˆ𝒙10
これが定数であることは以下のように分かる:
𝑑𝑑𝑡(ˆ𝒙T10𝐼0ˆ𝒙10)=ˆ𝒙T10(𝑑𝑑𝑡𝐼0)ˆ𝒙10=ˆ𝒙T10(𝝎×𝐼0−𝐼0𝝎×)ˆ𝒙10∵前章の【11.1-注3】=0−0∵式(13)
左辺第2項
【12.1-注1】と同様にゼロである:
(𝑑𝑑𝑡𝐶)T𝑀(𝐶𝜔)=𝟎
右辺第1項
式(20)を代入すればよい:
𝐶T𝑭=ˆ𝒙T10𝐵T𝑭⏟=𝝉0◼
12.2.2例題重力下における、固定軸を持つ剛体の運動方程式:式(22)
例題として、固定軸を持つ剛体の、重力下での運動を考える。
運動方程式:式(21)
まず、トルク
𝝉0
は、1点のみを固定した場合の式(11)と同じである:
𝝉0=𝒙g0×𝑚𝒈
よって、運動方程式(15)は以下のようになる:
¨𝜃=ˆ𝒙T10𝒙g0×𝑚𝒈ˆ𝒙T10𝐼0ˆ𝒙10(21)
右辺において、
𝒙g0
以外は、全て定数である。
回転角 𝜃 に関する運動方程式:式(22)
運動方程式(21)を計算しやすくするには、完全に
𝜃
に関する式にするのがよい。そのためには、
𝒙g0
を
𝜃
で表式せばよく、実際に計算すると以下のようになる(導出は以下の【12.2-注2】):
¨𝜃=−𝑚𝒈T(1−ˆ𝒙10ˆ𝒙T10)˜𝒙g0ˆ𝒙T10𝐼0ˆ𝒙10sin𝜃(22)
𝜃
の原点は、重心が最も下がった位置とし、その位置での
𝒙g0
を
˜𝒙g0
とおいている。緑字部分は定数なので、任意の配置を1つ決めて計算しておけばよい。この運動方程式(22)は、極座標表示の2次元振り子(第9章の9.2.2節)と同じ形になっている。
数値シミュレーション
数値計算を行うと、右図のようになる。
【12.2-注2】運動方程式(21)の分子
運動方程式(21)の分子:
ˆ𝒙T10𝒙g0×𝑚𝒈(23)
を変形して、回転角
𝜃
のみが未知数になるようにすると、以下のようになる:
−𝑚𝒈T(1−ˆ𝒙10ˆ𝒙T10)˜𝒙g0sin𝜃(24)
ただし、重心が最も下がった位置を
𝜃=0
とし、その位置での
𝒙g0
を
˜𝒙g0
とする。
導出
まず、
𝒙g0
と
˜𝒙g0
は、回転行列
𝑅
で結び付けられる:
𝒙g0=𝑅˜𝒙g0
これを、(
𝑅
に回転公式(16)を代入して)
𝜃
に関する式にした後、式(23)に代入して変形すれば、式(24)になる:
式(23)=𝑚𝒈Tˆ𝒙10×𝒙g0(∵𝒂T𝒃×𝒄=𝒄T𝒂×𝒃)∣
∣
∣
∣
∣
∣𝒙g0=𝑅˜𝒙g0=[ˆ𝒙10ˆ𝒙T10+cos𝜃⋅(1−ˆ𝒙10ˆ𝒙T10)+sin𝜃⋅ˆ𝒙10×]˜𝒙g0ˆ𝒙10׈𝒙10=𝟎𝒈Tˆ𝒙10×1⋅˜𝒙g0=0(∵3つのベクトルは同一平面上にある)=𝑚𝒈Tˆ𝒙10׈𝒙10ט𝒙g0sin𝜃∣ˆ𝒙10׈𝒙10×=−(1−ˆ𝒙10ˆ𝒙T10)(∵簡約公式【10.2-注2】)=式(24)◼